
ロボットのパラメータを取得
この記事の内容
トリガーやグローバルエラー処理などのロボットのパラメータを取得します。
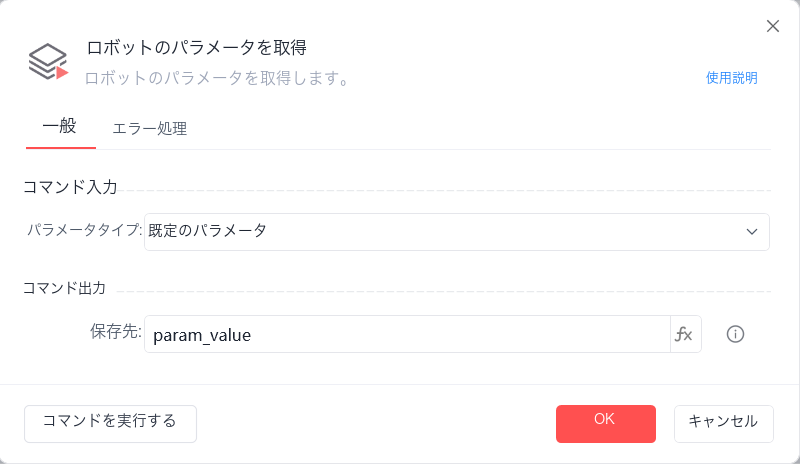
パラメータタイプ
トリガーやグローバルエラー処理などのロボットのパラメータタイプをドロップダウンから選択します。
デフォルトパラメータ:
- スタンドアロン版でプログラムを実行する際に渡されるパラメータ --app-params の値です。
- コマンドラインから実行する際に渡されるパラメータ --app-params の値の取得元の名前です。
取得元の名前:
- トリガーによる実行:トリガーの名前です。
- グローバル処理内 - ロボットを呼び出す:失敗したロボットの名前です。
保存先
取得したロボットのパラメータ値を変数として保存します。
使用例
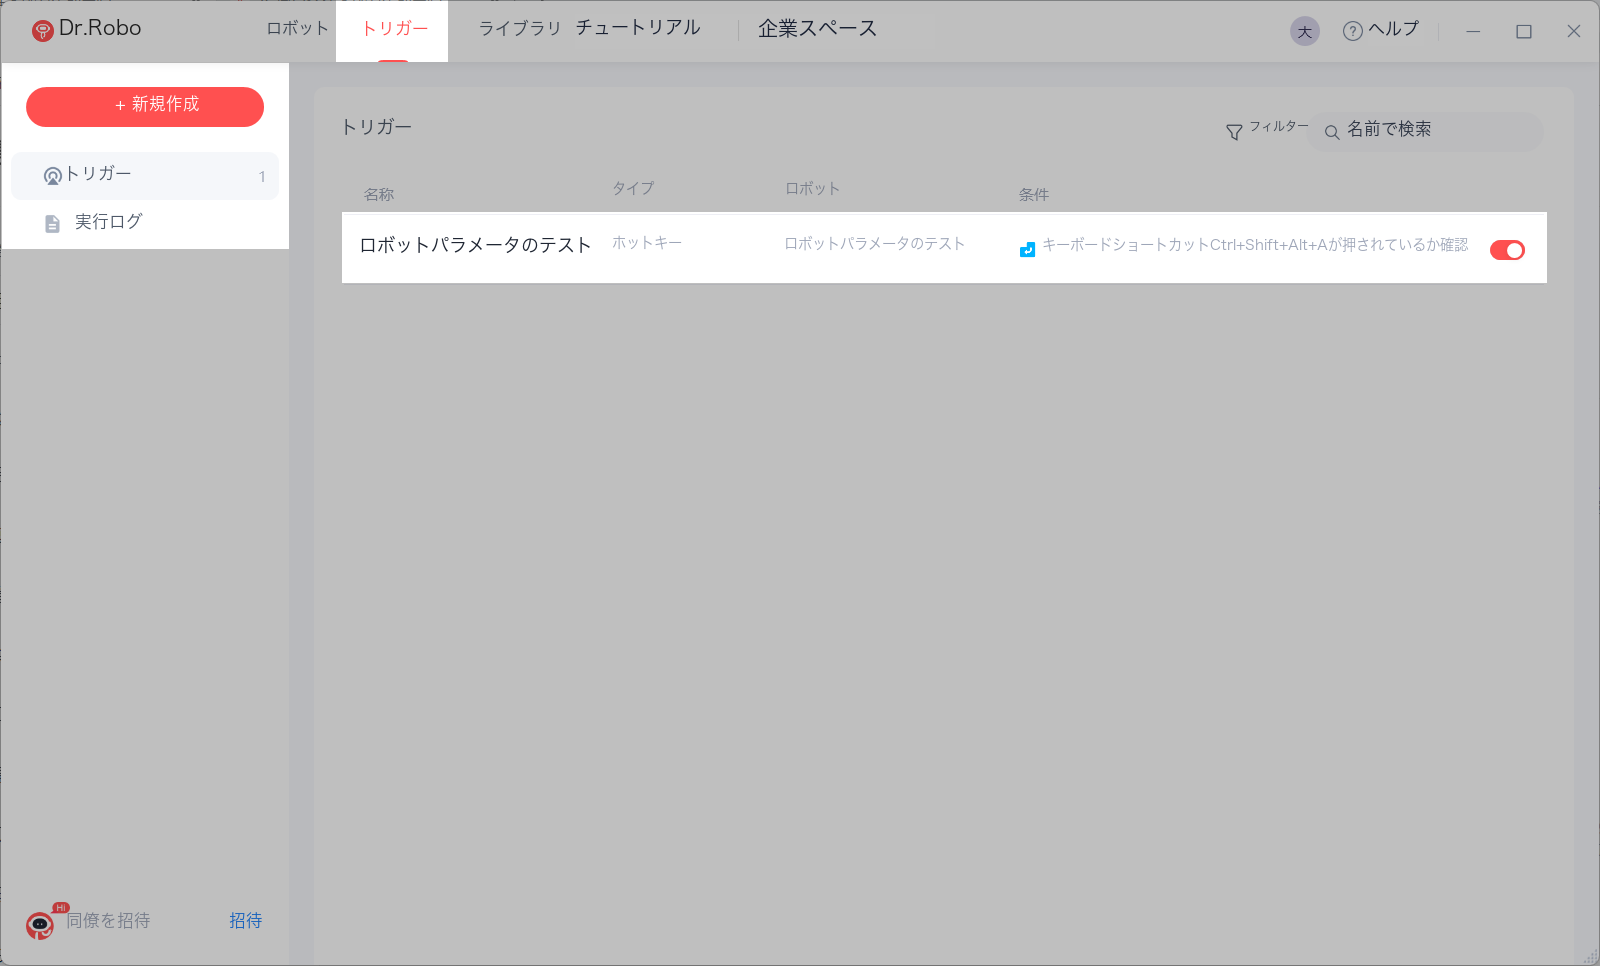
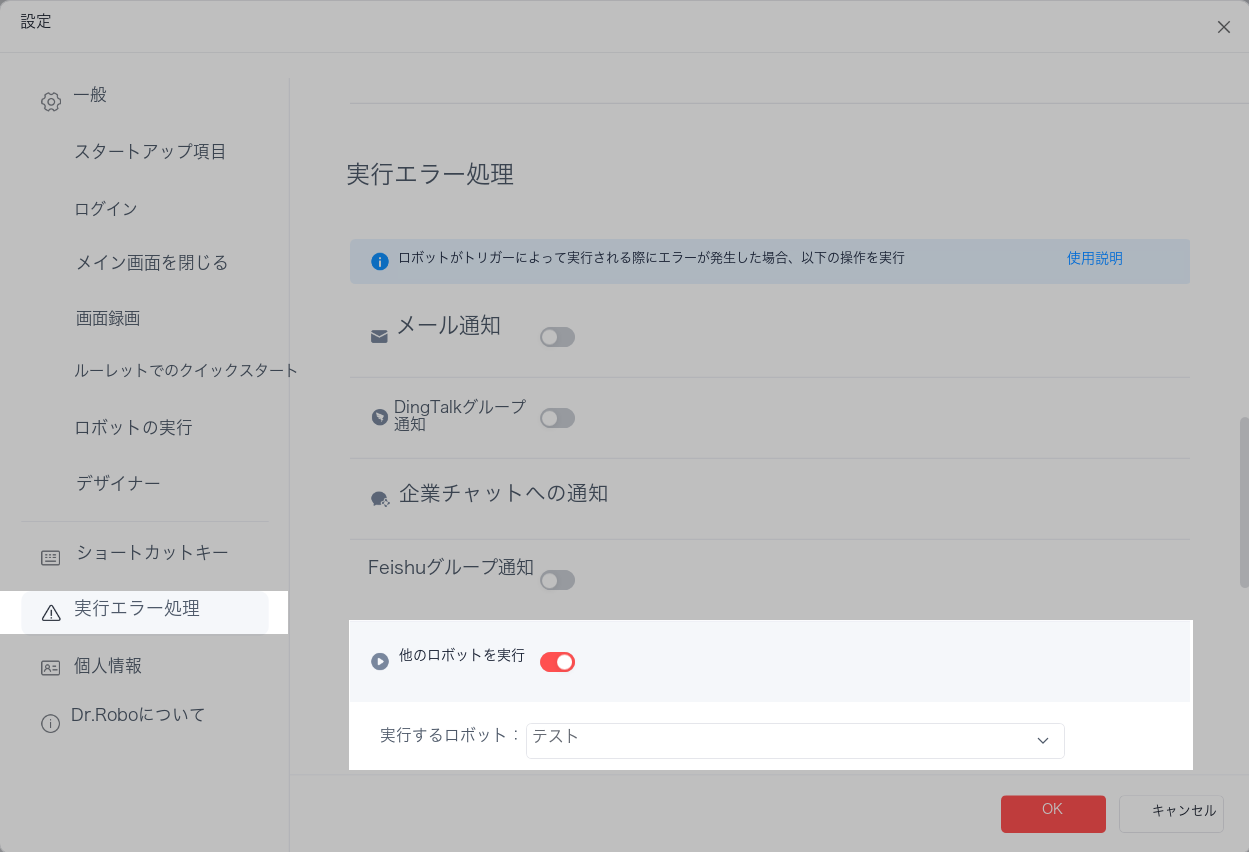
ロボットの設定:指定したロボットをトリガーで実行します --> トリガー内のロボットの実行に失敗した場合は、実行対象として選択したロボットを実行します。
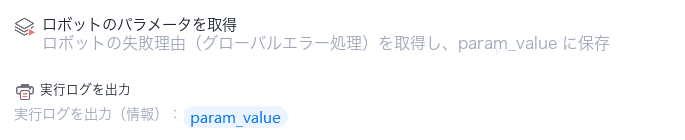
このフローの実行ロジック:【ロボットのパラメータを取得】コマンドを使用して、ロボットの失敗原因を取得し、結果を保存します --> 【実行ログを出力】コマンドを実行して、結果を出力します。